
I am a Master student in the Helping Hands Lab at Northeastern University, advised by Professor Robert Platt.
My research focuses on robotic manipulation, tactile sensing, and exoskeleton systems, with an emphasis on developing sample-efficient and contact-aware policies that enable in-hand manipulation and cross-embodiment skill transfer.
Email / Google Scholar / GitHub
Research Interests
- Robotic manipulation and contact-rich control
- Tactile perception and in-hand pose estimation for dexterous manipulation
- Imitation learning and policy generalization across embodiments
News
- 9/2026: Scale Up Strategically is accepted to CoRL 2026.
- 7/2026: Released Action Map Policy, Pix2Act, and Scale Up Strategically on arXiv.
- 3/2025: Joined the Helping Hands Lab at Northeastern University as a graduate researcher advised by Prof. Robert Platt.
- 12/2024: Joined Northeastern University Robotics program.
Publications
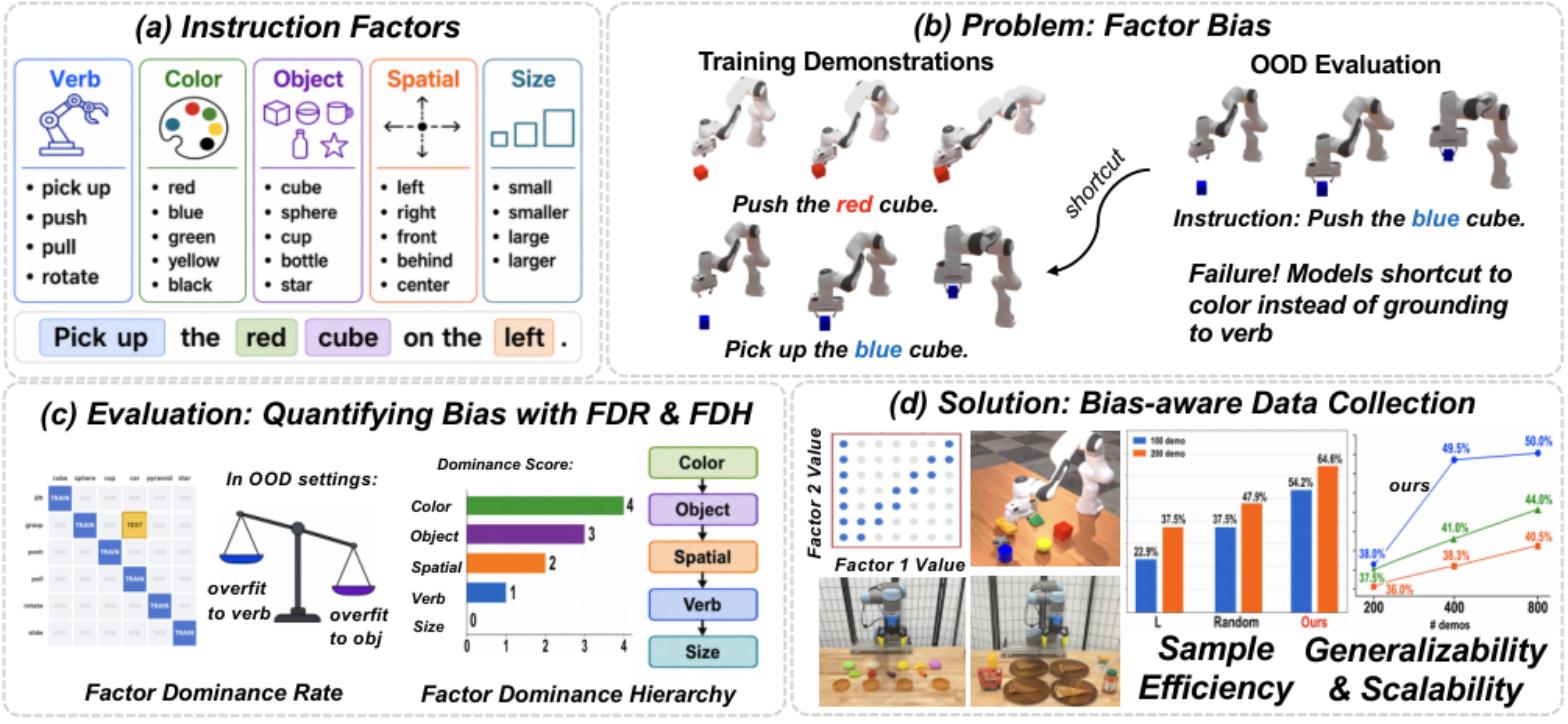
Scale Up Strategically: Learning Compositional Generalization via Bias-Aware Evaluation and Data Collection for Robotic Manipulation
Yu Qi, Zhang Ye, Xinyi Xu, Yuxuan Lu, Amitoj Sandhu, Boce Hu, Haojie Huang, Jonathan Tremblay, Lawson L. S. Wong
Conference on Robot Learning (CoRL), 2026
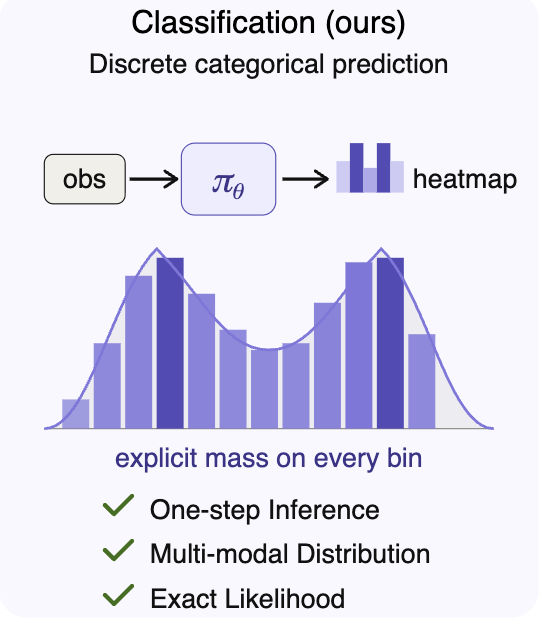
Action Map Policy: Learning 3D Closed-loop Manipulation via Pixel Classification
Haojie Huang, Zhang Ye, Linfeng Zhao, Boce Hu, Mingxi Jia, Yu Qi, Ahmed Agha, Dian Wang, Robert Platt, Robin Walters
arXiv preprint, 2026
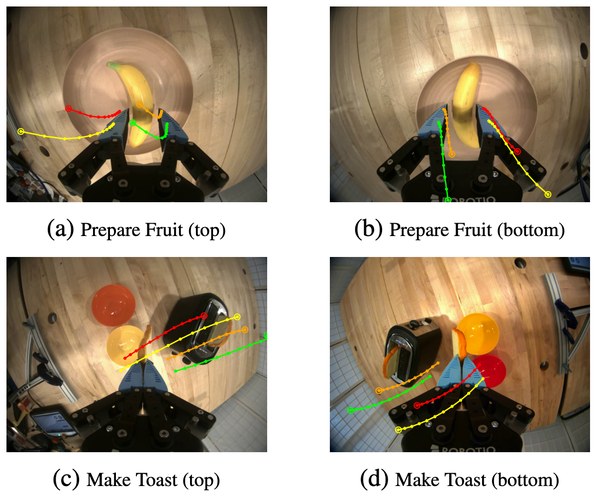
Pix2Act: Image-Space Manipulation Policies with Equivariant Augmentation
Haojie Huang, Linfeng Zhao, Haotian Liu, Zhang Ye, Si-Yuan Huang, Mingxi Jia, Boce Hu, Fangzhou Lin, Yu Qi, Dian Wang, Robin Walters, Robert Platt
arXiv preprint, 2026

Residual Rotation Correction using Tactile Equivariance
Yizhe Zhu, Zhang Ye, Boce Hu, Haibo Zhao, Yu Qi, Dian Wang, Robert Platt
IEEE Robotics and Automation Letters (RA-L), 2026